


صنعتی سروو
سب سے پہلے servomotors کے ساتھ تیار کیا گیا تھا
پہلے سرووموٹرز کو انکوڈر کے طور پر سنکروس کے ساتھ تیار کیا گیا تھا۔ دوسری جنگ عظیم کے دوران راڈار اور طیارہ شکن توپ خانے کی ترقی میں ان سسٹمز کے ساتھ کافی کام کیا گیا تھا۔
سادہ سروومیٹر اپنے پوزیشن انکوڈر کے طور پر مزاحمتی پوٹینیومیٹر استعمال کر سکتے ہیں۔ یہ صرف انتہائی آسان اور سستی سطح پر استعمال ہوتے ہیں اور سٹیپر موٹرز کے ساتھ قریبی مقابلے میں ہیں۔ وہ پوٹینومیٹر ٹریک میں پہننے اور بجلی کے شور کا شکار ہیں۔ اگرچہ اسپیڈ سگنل حاصل کرنے کے لیے ان کی پوزیشن سگنل کو برقی طور پر فرق کرنا ممکن ہوگا، لیکن PID کنٹرولرز جو اس طرح کے اسپیڈ سگنل کا استعمال کر سکتے ہیں عام طور پر زیادہ درست انکوڈر کی ضمانت دیتے ہیں۔
جدید سرووموٹرز روٹری انکوڈرز استعمال کرتے ہیں، یا تو مطلق یا اضافہ۔ مطلق انکوڈرز پاور پر اپنی پوزیشن کا تعین کر سکتے ہیں-لیکن زیادہ پیچیدہ اور مہنگے ہیں۔ انکریمنٹل انکوڈرز آسان، سستے اور تیز رفتاری سے کام کرتے ہیں۔ انکریمنٹل سسٹمز، جیسے سٹیپر موٹرز، اکثر گردش کے وقفوں کی پیمائش کرنے کی اپنی موروثی صلاحیت کو ایک سادہ صفر-پوزیشن سینسر کے ساتھ جوڑ کر اپنی پوزیشن کو اسٹارٹ اپ پر سیٹ کرتے ہیں-۔
سرووموٹرز کے بجائے، بعض اوقات ایک موٹر کا استعمال کیا جاتا ہے جس میں ایک الگ، بیرونی لکیری انکوڈر ہوتا ہے۔[9]یہ موٹر + لکیری انکوڈر سسٹم موٹر اور لکیری کیریج کے درمیان ڈرائیو ٹرین میں غلطیوں سے بچتے ہیں، لیکن ان کے ڈیزائن کو مزید پیچیدہ بنا دیا گیا ہے کیونکہ یہ اب پہلے سے-پیکجڈ فیکٹری-بنایا ہوا سسٹم نہیں ہیں۔

1. کم شور اور لمبی زندگی
2. موثر اور توانائی کی بچت
3. کام کرنے کے لئے آسان
4. اعلی صحت سے متعلق اور درستگی
5. وسیع وولٹیج اور پاور رینج




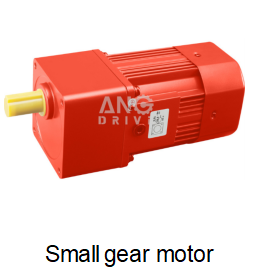

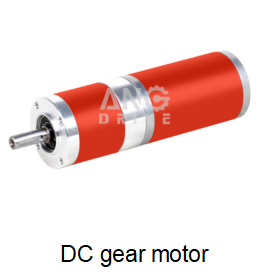


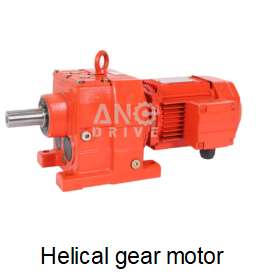
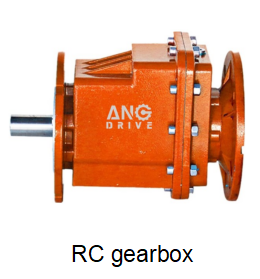




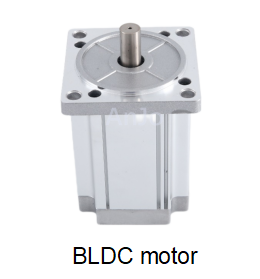

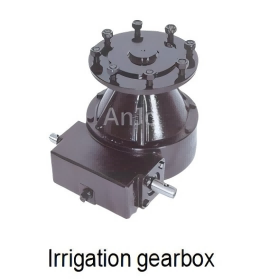

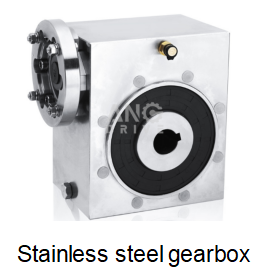
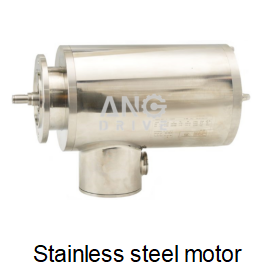


ڈاؤن لوڈ، اتارنا ٹیگ: صنعتی امدادی، چین، سپلائرز، مینوفیکچررز، فیکٹری، تھوک، قیمت
کا ایک جوڑا
رفتار میں کمی کا گیئر باکسشاید آپ یہ بھی پسند کریں


انکوائری بھیجنے